Vehicle SW Portfolio

조정빈Vehicle SW Engineer

요구사항 기반으로 개발·검증하고, 산출물 간 추적성을 관리하는 차량 SW 엔지니어입니다.

국민대학교 자동차IT융합학과와 HL만도·HL클레무브 IVS 부트캠프를 통해 차량 HW·SW 전반을 학습했으며, CANoe 기반 테스트 하네스 구축·검증과 AUTOSAR 기반 MCAL·RTE를 활용한 UDS 구현 프로젝트를 수행했습니다.

자동차 시스템에 대한 이해를 바탕으로 요구사항을 명확히 해석하고, 개발과 검증으로 연결합니다.

FEATURED CASE STUDIES

프로젝트

직접 맡은 업무와, 문제가 생겼을 때 근거를 따라 해결한 과정을 소개합니다.

PROJECT 01 · BLACK BOX TESTING

CANoe/CAPL 기반 차량 ECU
Black Box Testing

개인 교육 프로젝트 · 검증
유형
개인 교육 프로젝트
수행 기간
2026.03.19–2026.03.23
팀 규모
1명
기반
제공된 교육 환경
담당 범위
요구사항 분석·설계·자동화·결함 분석 전담
목표
CANoe 기반 테스트 환경을 구축하고, 제어기의 고장 검출·회복·해제 상태 전환을 검증합니다.

KEY RESULTS

요구사양 결함 4건 상태 표현·설명 불일치와 표기 개선
동적 결함 11건 IGN 50 cycle 요구에 대해 49회에서 Clear 관측
7개 고장 시나리오 Testcase 24개로 설계
추적성 확보 요구사양–Testcase–시험 결과·결함 연결
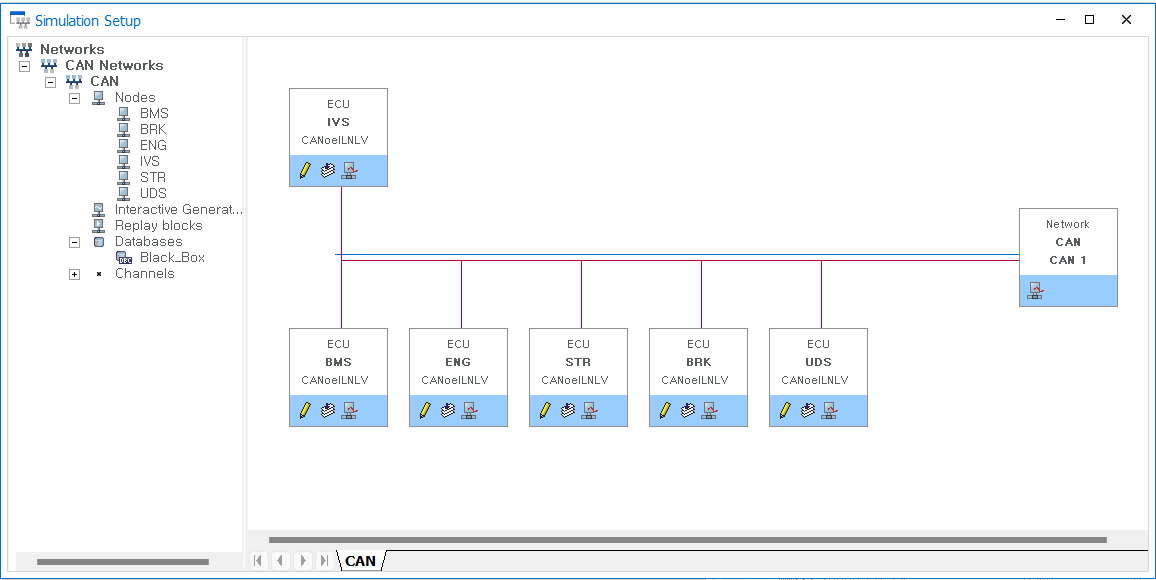
CANoe에서 IVS와 주변 시뮬레이션 노드를 연결한 테스트 환경
CANoe 기반 테스트 환경 — IVS 및 주변 시뮬레이션 노드 구성

01 / 프로젝트 역할

검증 전 과정 전담

  • 요구사항 분석 · 테스트 설계Fault Detection·Recovery·Clear의 선행 조건, 경계값, Timing을 테스트 조건과 기대 결과로 구체화했습니다.
  • 검증 환경 구성 · CAPL 자동화CANdb·CANoe·Panel을 구성하고, 7개 고장 시나리오에 대해 Testcase 24개를 작성했습니다.
  • 결함 재현 · 분석 · 문서화Panel·CAN Trace 창을 통한 수동 검증과 CAPL 자동 검증의 결과를 비교했습니다. 각 시험 결과를 요구사양과 연결해 추적성을 확보했습니다.

02 / 트러블슈팅

수동·자동 검증의 판정이 달랐던 이유

  1. 문제 · 동일 조건에서 다른 판정동일한 Timing 조건임에도 수동 검증과 CAPL 자동 검증의 결과가 달랐습니다.
  2. 분석 · 측정 시작점을 추적CAN Trace Timestamp와 CAPL Flag를 비교해, 최신 Frame이 아닌 이전 Frame을 기준으로 시간 측정을 시작하는 것을 확인했습니다.
  3. 해결 · 최신 Frame에 동기화최신 Frame 수신을 확인한 후 타이머가 동작하도록 CAPL 로직을 개선했습니다.
  4. 재검증 · 경계값과 Timing 확인경계값·Timing 시나리오를 다시 실행했습니다. 측정 불확도와 수정 전후 정량 비교는 추가 검증 대상으로 남겼습니다.
CAN Trace 분석과 수정 코드 보기 →

산출물

PROJECT 02 · EMBEDDED SW DEVELOPMENT

UDS를 통한 Flash Backup & Restore

개인 교육 프로젝트 · 개발
유형
개인 교육 프로젝트
수행 기간
2026.03.03–2026.03.24
팀 규모
1명
기반
AUTOSAR MCAL·RTE
담당 범위
요구사항 분석·구현·디버깅
목표
UDS 기반 ECU Reprogramming과 Application 백업·복구 기능을 구현합니다.

KEY RESULTS

UDS 7개 서비스 세션·보안 접근부터 다운로드·검사·리셋까지 연결
Flash App 영역 백업·복원 링커 스크립트로 Primary·Backup 메모리 영역 지정
AUTOSAR 기반 MCAL·RTE 활용 진단 처리와 Flash 제어를 계층별 인터페이스로 연결
링커 주소로 구분한 Application Primary·Backup 영역과 백업·복원 방향
Flash 메모리 구성 — Application Primary에서 Backup으로 백업하고, Backup에서 Primary로 복원

01 / 프로젝트 역할

요구사항 기반 구현·디버깅

  • 요구사항 분석 · 메모리 영역 구성리프로그래밍 중단·무결성 불일치 시 복구 요구사항을 분석하고, 링커 스크립트의 Application Primary·Backup 영역과 진단 처리 흐름을 연결했습니다.
  • Embedded C · Flash 제어 구현UDS 7개 서비스를 연결한 리프로그래밍 흐름에 Application Backup·Restore와 SHA-256 비교 분기를 구현했습니다. RTE 인터페이스로 ECU 추상화 계층을 호출하고 MCAL·Flash Loader를 활용했습니다.
  • Trace32 디버깅 · 재검증함수 인수·레지스터·Trap 정보를 대조해 정렬 위반을 특정하고, 버퍼 수정 후 양방향 복사와 해시 판정을 확인했습니다.

02 / 트러블슈팅

CAN 응답 중단의 원인은 메모리 정렬

  1. 문제 · Flash Backup 중 응답 중단RoutineControl의 EraseMemory 처리에서 EA_AppToBackup() 호출 이후 CAN 응답이 멈췄습니다.
  2. 분석 · 세 가지 주소를 교차 확인실패한 load 명령, 버퍼 주소와 Trap 정보를 대조해 홀수 주소의 word 접근을 특정했습니다.
  3. 해결 · 4바이트 정렬 보장uint32 저장 공간에 바이트 단위로 접근하도록 바꿔 복사 버퍼의 정렬을 확보했습니다.
  4. 재검증 · 양방향 복사와 해시 비교Application→Backup→Application의 Flash Write·Read와 SHA-256 판정을 다시 확인했습니다.
Trace32 캡처와 수정 전후 코드 보기 →

산출물

TEAM PROJECT · CARMAKER

6인 팀의 ADAS 통합과 주차 알고리즘

팀장으로 역할과 인터페이스를 조율하고, Hybrid A*·Staging·Reeds-Shepp 기반 주차 경로계획을 담당했습니다. 주차 제어 담당자와 함께 통합했습니다.

최대 오차 0.16m공개 문서의 최종 주차 결과
T05: 51.6m → 0.02mStaging 적용 전후 실패 사례
팀 PR 이력 22건개인 PR 수가 아닌 팀 협업 기록

수치는 문서에 제시된 시험 조건의 팀·주차 파트 결과입니다. 모든 주차 상황의 성능이나 개인 단독 성과로 확대하지 않습니다.

시험 결과·코드 보기 → 역할 분담·PR 기록 보기 →

APPLIED TECHNICAL EXPERIENCE

기술 적용 경험

프로젝트에서 적용한 범위와 교육으로 학습한 범위를 구분했습니다.

Embedded C · AURIX

프로젝트 적용

AURIX TC234LP에서 UDS Bootloader, Flash Backup·Restore와 SHA-256 무결성 검사 기능을 구현했습니다.

  • 메모리 영역·정렬·Flash Write 제약 반영
  • MCAL 기반 PFlash 제어와 Reset 흐름 연결

CAN · ISO-TP · UDS

프로토콜 적용

차량 통신과 진단 흐름을 테스트 환경과 ECU 리프로그래밍 절차에 적용했습니다.

  • SessionControl·SecurityAccess·Download 서비스 구현
  • CANdb Signal과 진단 메시지 기반 시험 설계

CANoe · CAPL

자동화 구현

CANoe Network·Panel·Test Module을 구성하고 요구사항 기반 반복 시험을 CAPL로 자동화했습니다.

  • 경계값·상태 전이·Timing Test Case 구현
  • Trace와 System Variable을 이용한 Pass/Fail 판정

Trace32 · CAN Trace

원인 분석

Trap 레지스터, 함수 인수와 메시지 Timestamp를 추적해 메모리 오류와 시험 동기화 문제의 원인을 좁혔습니다.

  • Memory Alignment Error의 재현 조건과 수정 검증
  • Fresh Frame 기준 타이밍 측정 로직 개선

AUTOSAR Classic · MCAL

교육·실습 적용

EB tresos와 AURIX 실습에서 AUTOSAR BSW 모듈의 설정과 동작 흐름을 학습하고 Bootloader 프로젝트의 Flash 제어에 적용했습니다.

  • MCAL: DIO·PORT·GPT·PWM·ADC·FLS / ECU Abstraction: Fee / Services: NvM
  • Application → RTE → BSW; BSW 내부의 Services·ECU Abstraction·MCAL 구분

Software Testing

자격·프로젝트 적용

ISTQB CTFL 기반 테스트 설계 개념을 요구사항 분석, 경계값 시험, 결함 보고와 회귀 테스트에 적용했습니다.

  • 정적 검토와 Black Box 동적 시험 수행
  • 경계값 분석·동등분할·상태 전이 테스트로 Test Case 설계
  • 요구사항–Test Case–판정 결과 추적표 작성 (SWE.6 학습 관점)
  • 기대 결과·실제 결과·영향도·재현 조건 문서화

EDUCATION

학력 및 교육

전공 학습과 차량 SW 집중교육을 통해 개발·검증 직무의 기반을 준비했습니다.

2020.03–2026.02 · 졸업

국민대학교 자동차IT융합학과

자동차공학, 전자공학, 소프트웨어를 융합해 차량 시스템과 제어·통신·프로그래밍을 학습했습니다.

2025.12–2026.06 · 812시간

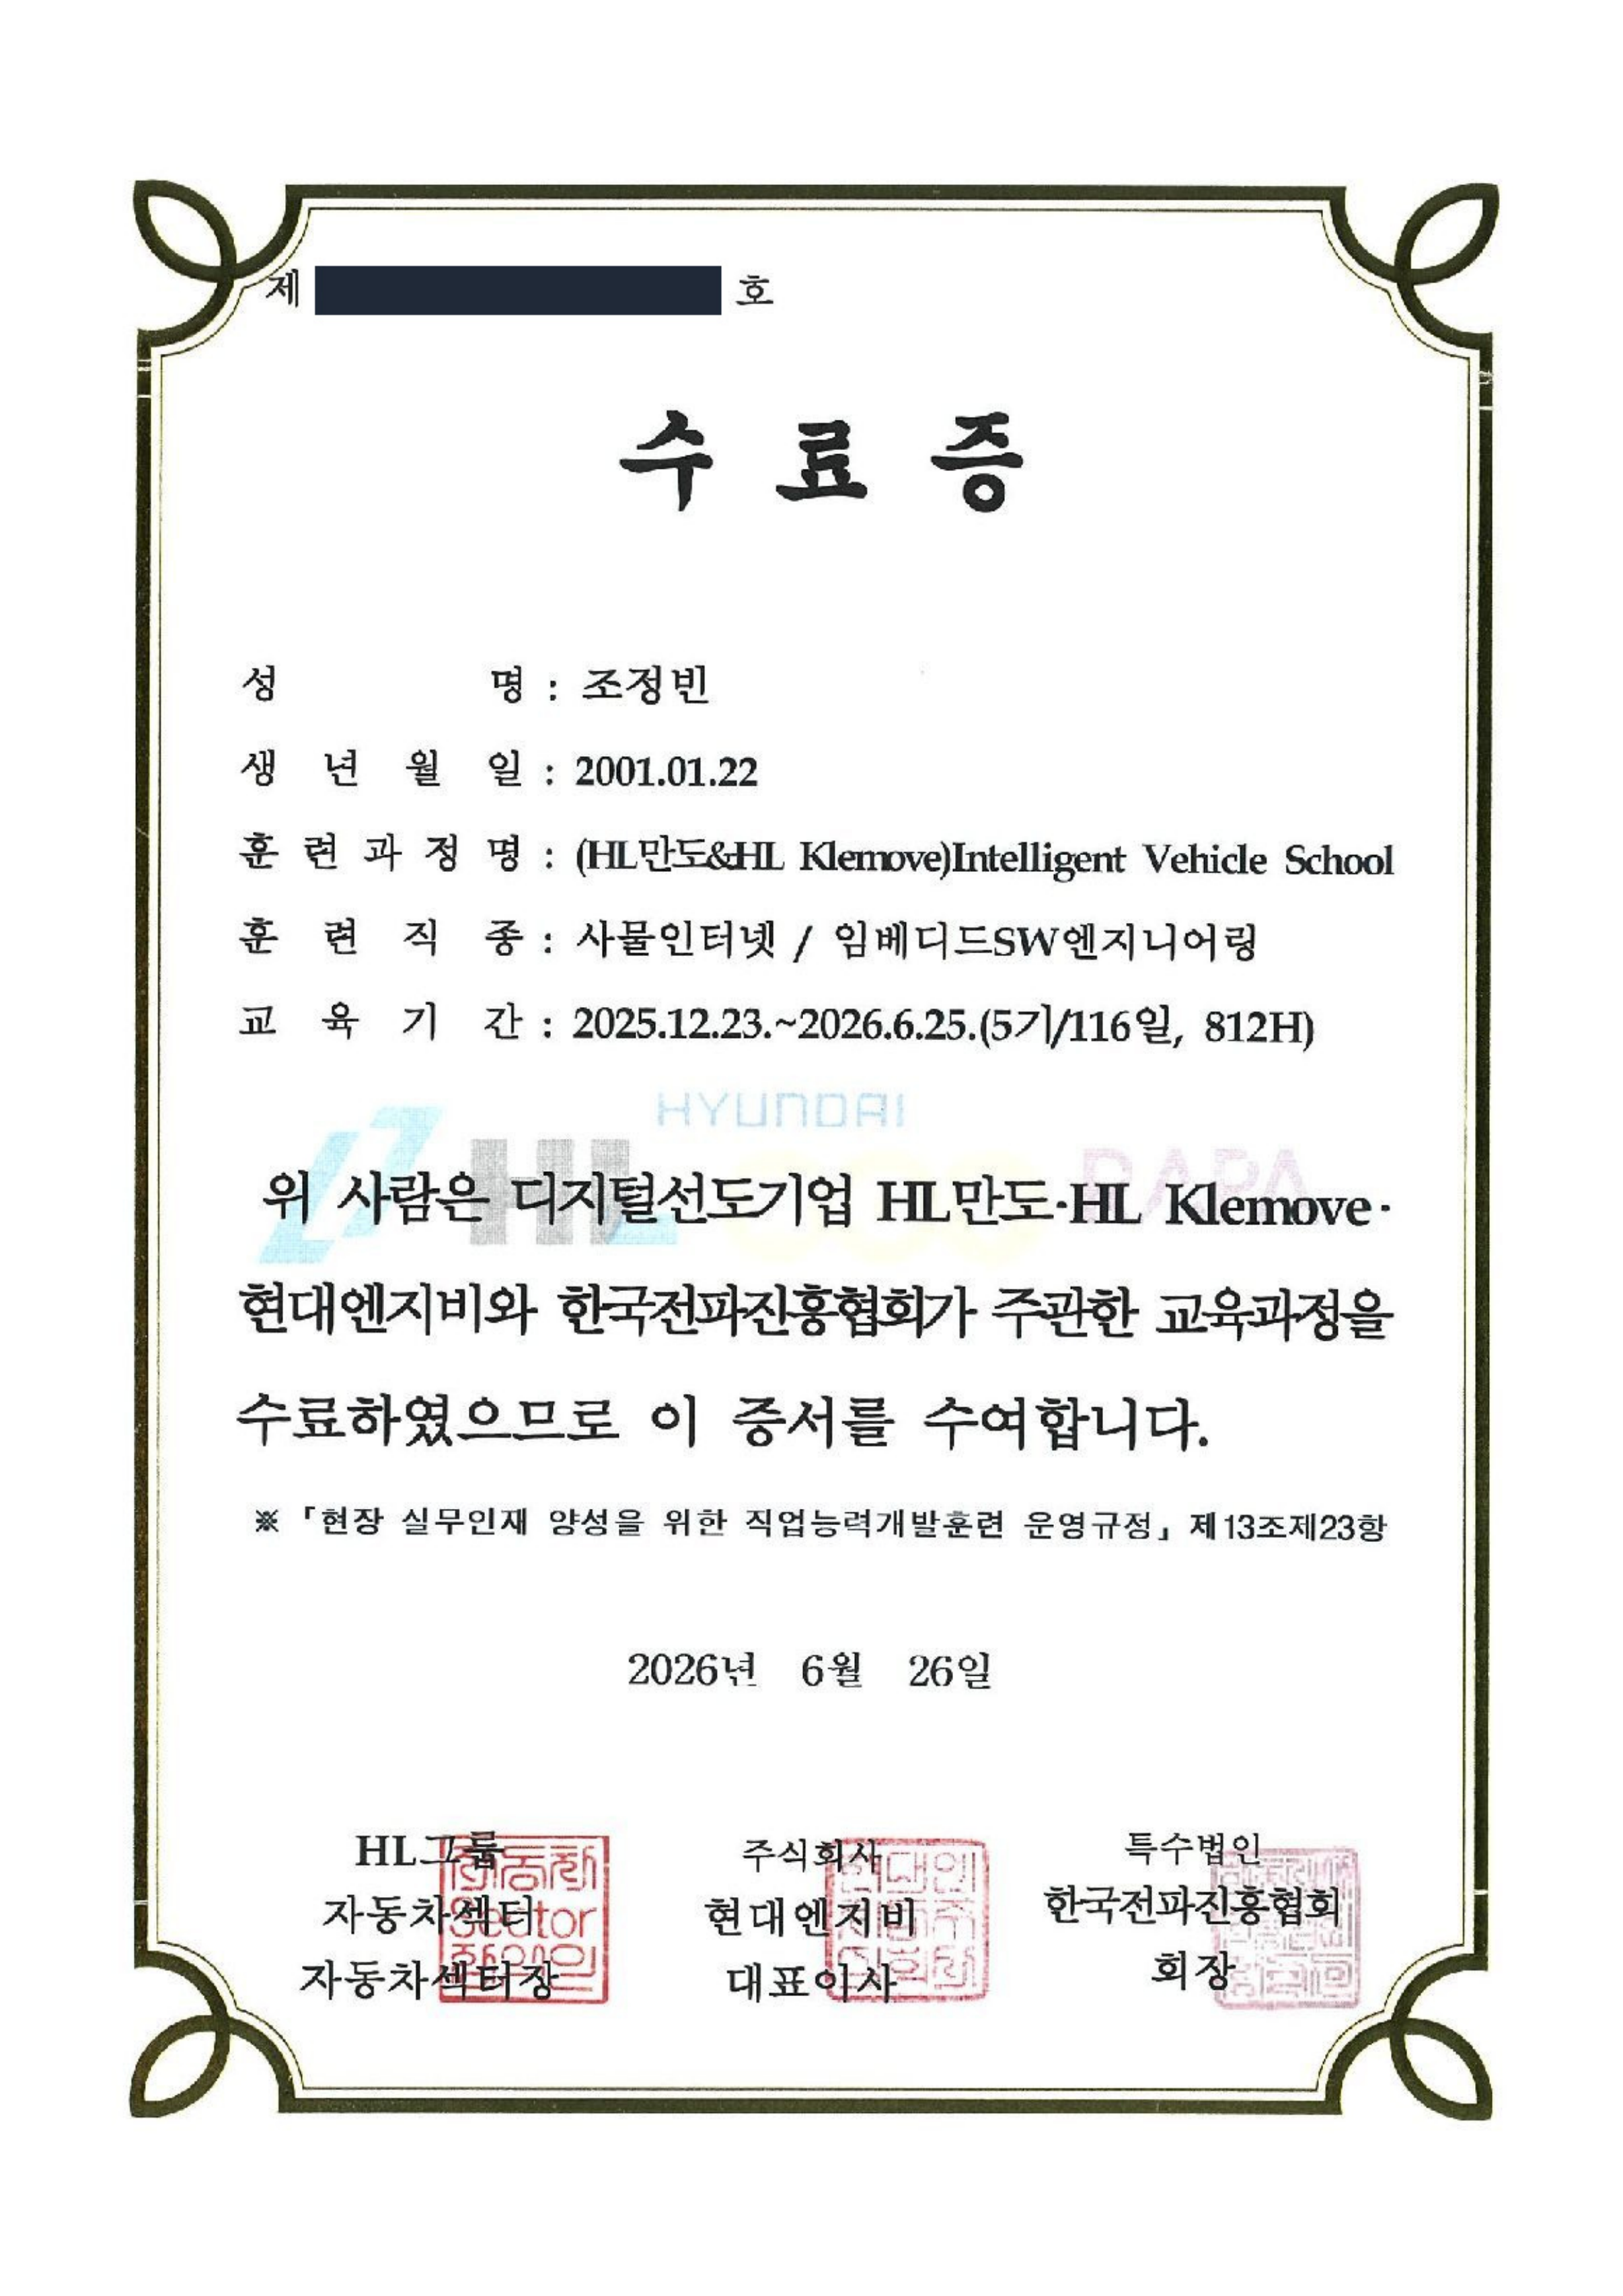
HL만도·HL클레무브 Intelligent Vehicle School 5기

차량 SW 개발과 검증 전반을 이론·실습·프로젝트로 학습했습니다.

  • CAN·UDS·CANoe/CAPL 기반 차량 통신 및 테스트 자동화
  • A-SPICE, AUTOSAR Classic, 정적·동적 검증
  • ISO 26262 기능안전, MISRA C 코딩 표준, Polyspace 정적 분석 (교육 이수)
  • Embedded C, AURIX, UDS를 통한 Flash Backup & Restore 프로젝트

2025.12–2026.01 · 14시간

A-SPICE 단과과정 및 취업특강

Automotive SPICE 프로세스와 요구사항·설계·구현·검증 단계별 핵심 체크포인트를 학습했습니다.

CERTIFICATION & AWARDS

자격·수상

테스트 기초 역량과 프로젝트 수행 성과를 공식 자격과 수상으로 확인받았습니다.

자격·어학

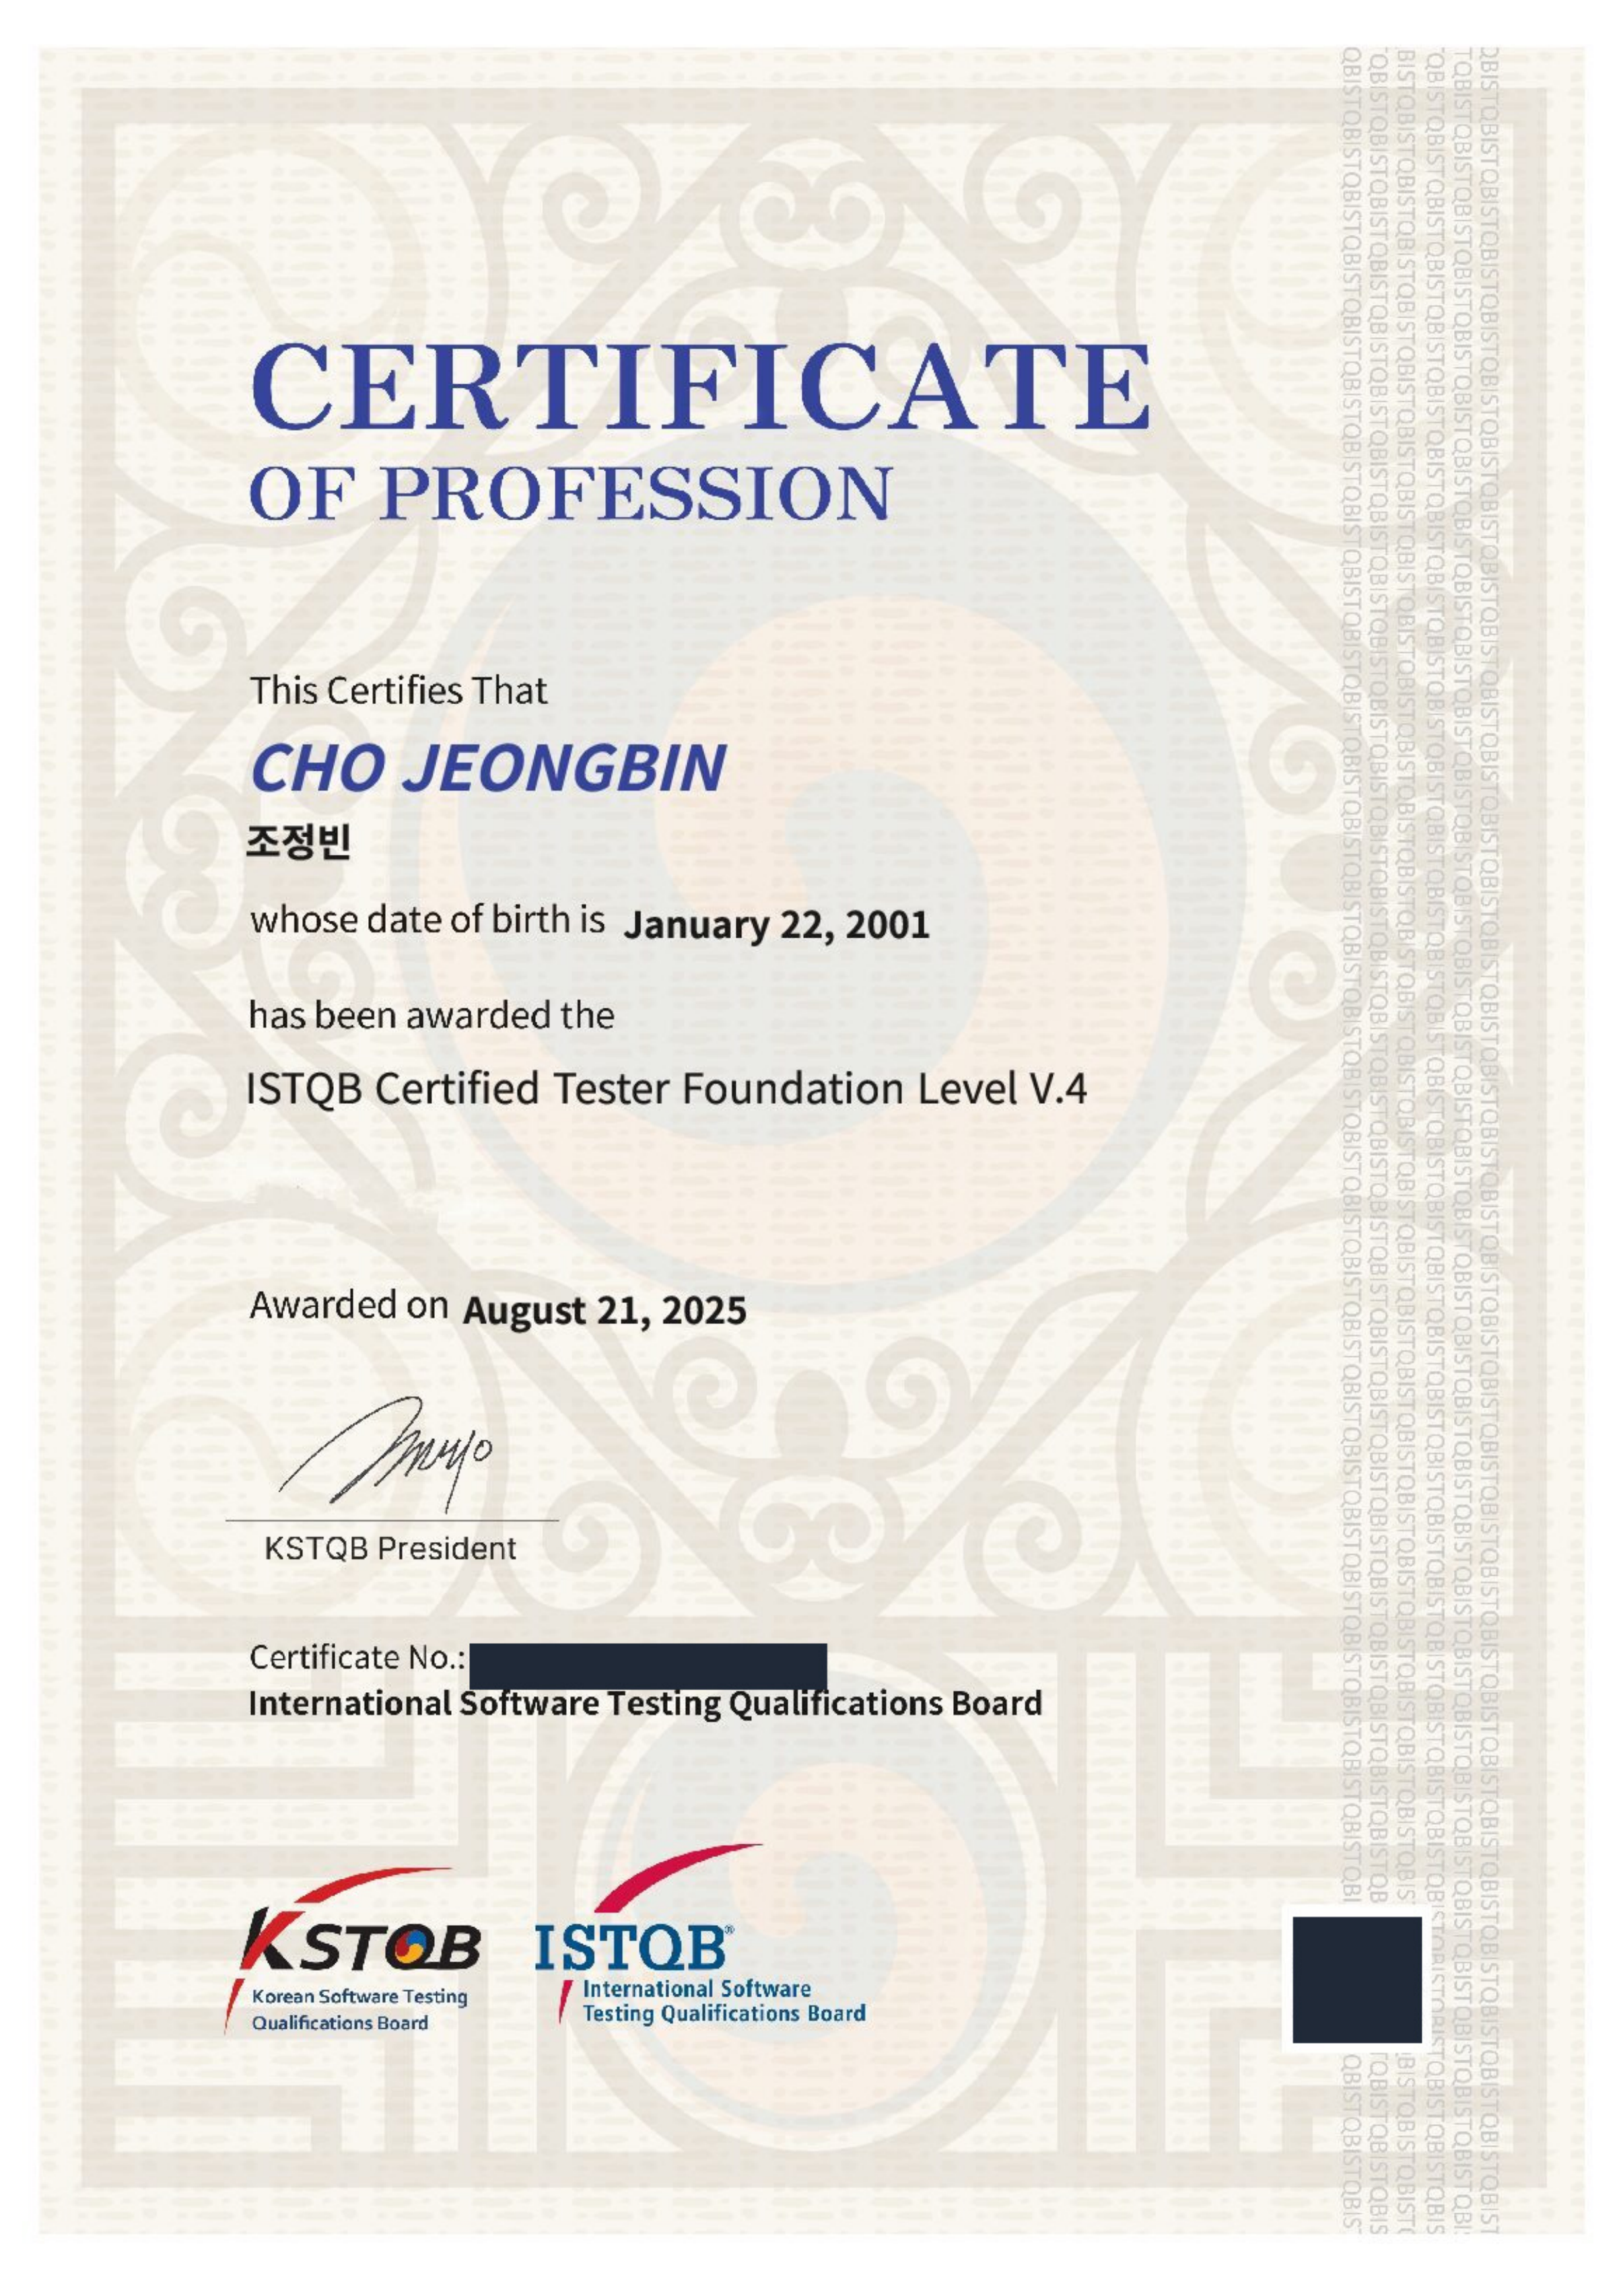
  • ISTQB CTFL Software Testing Foundation Level
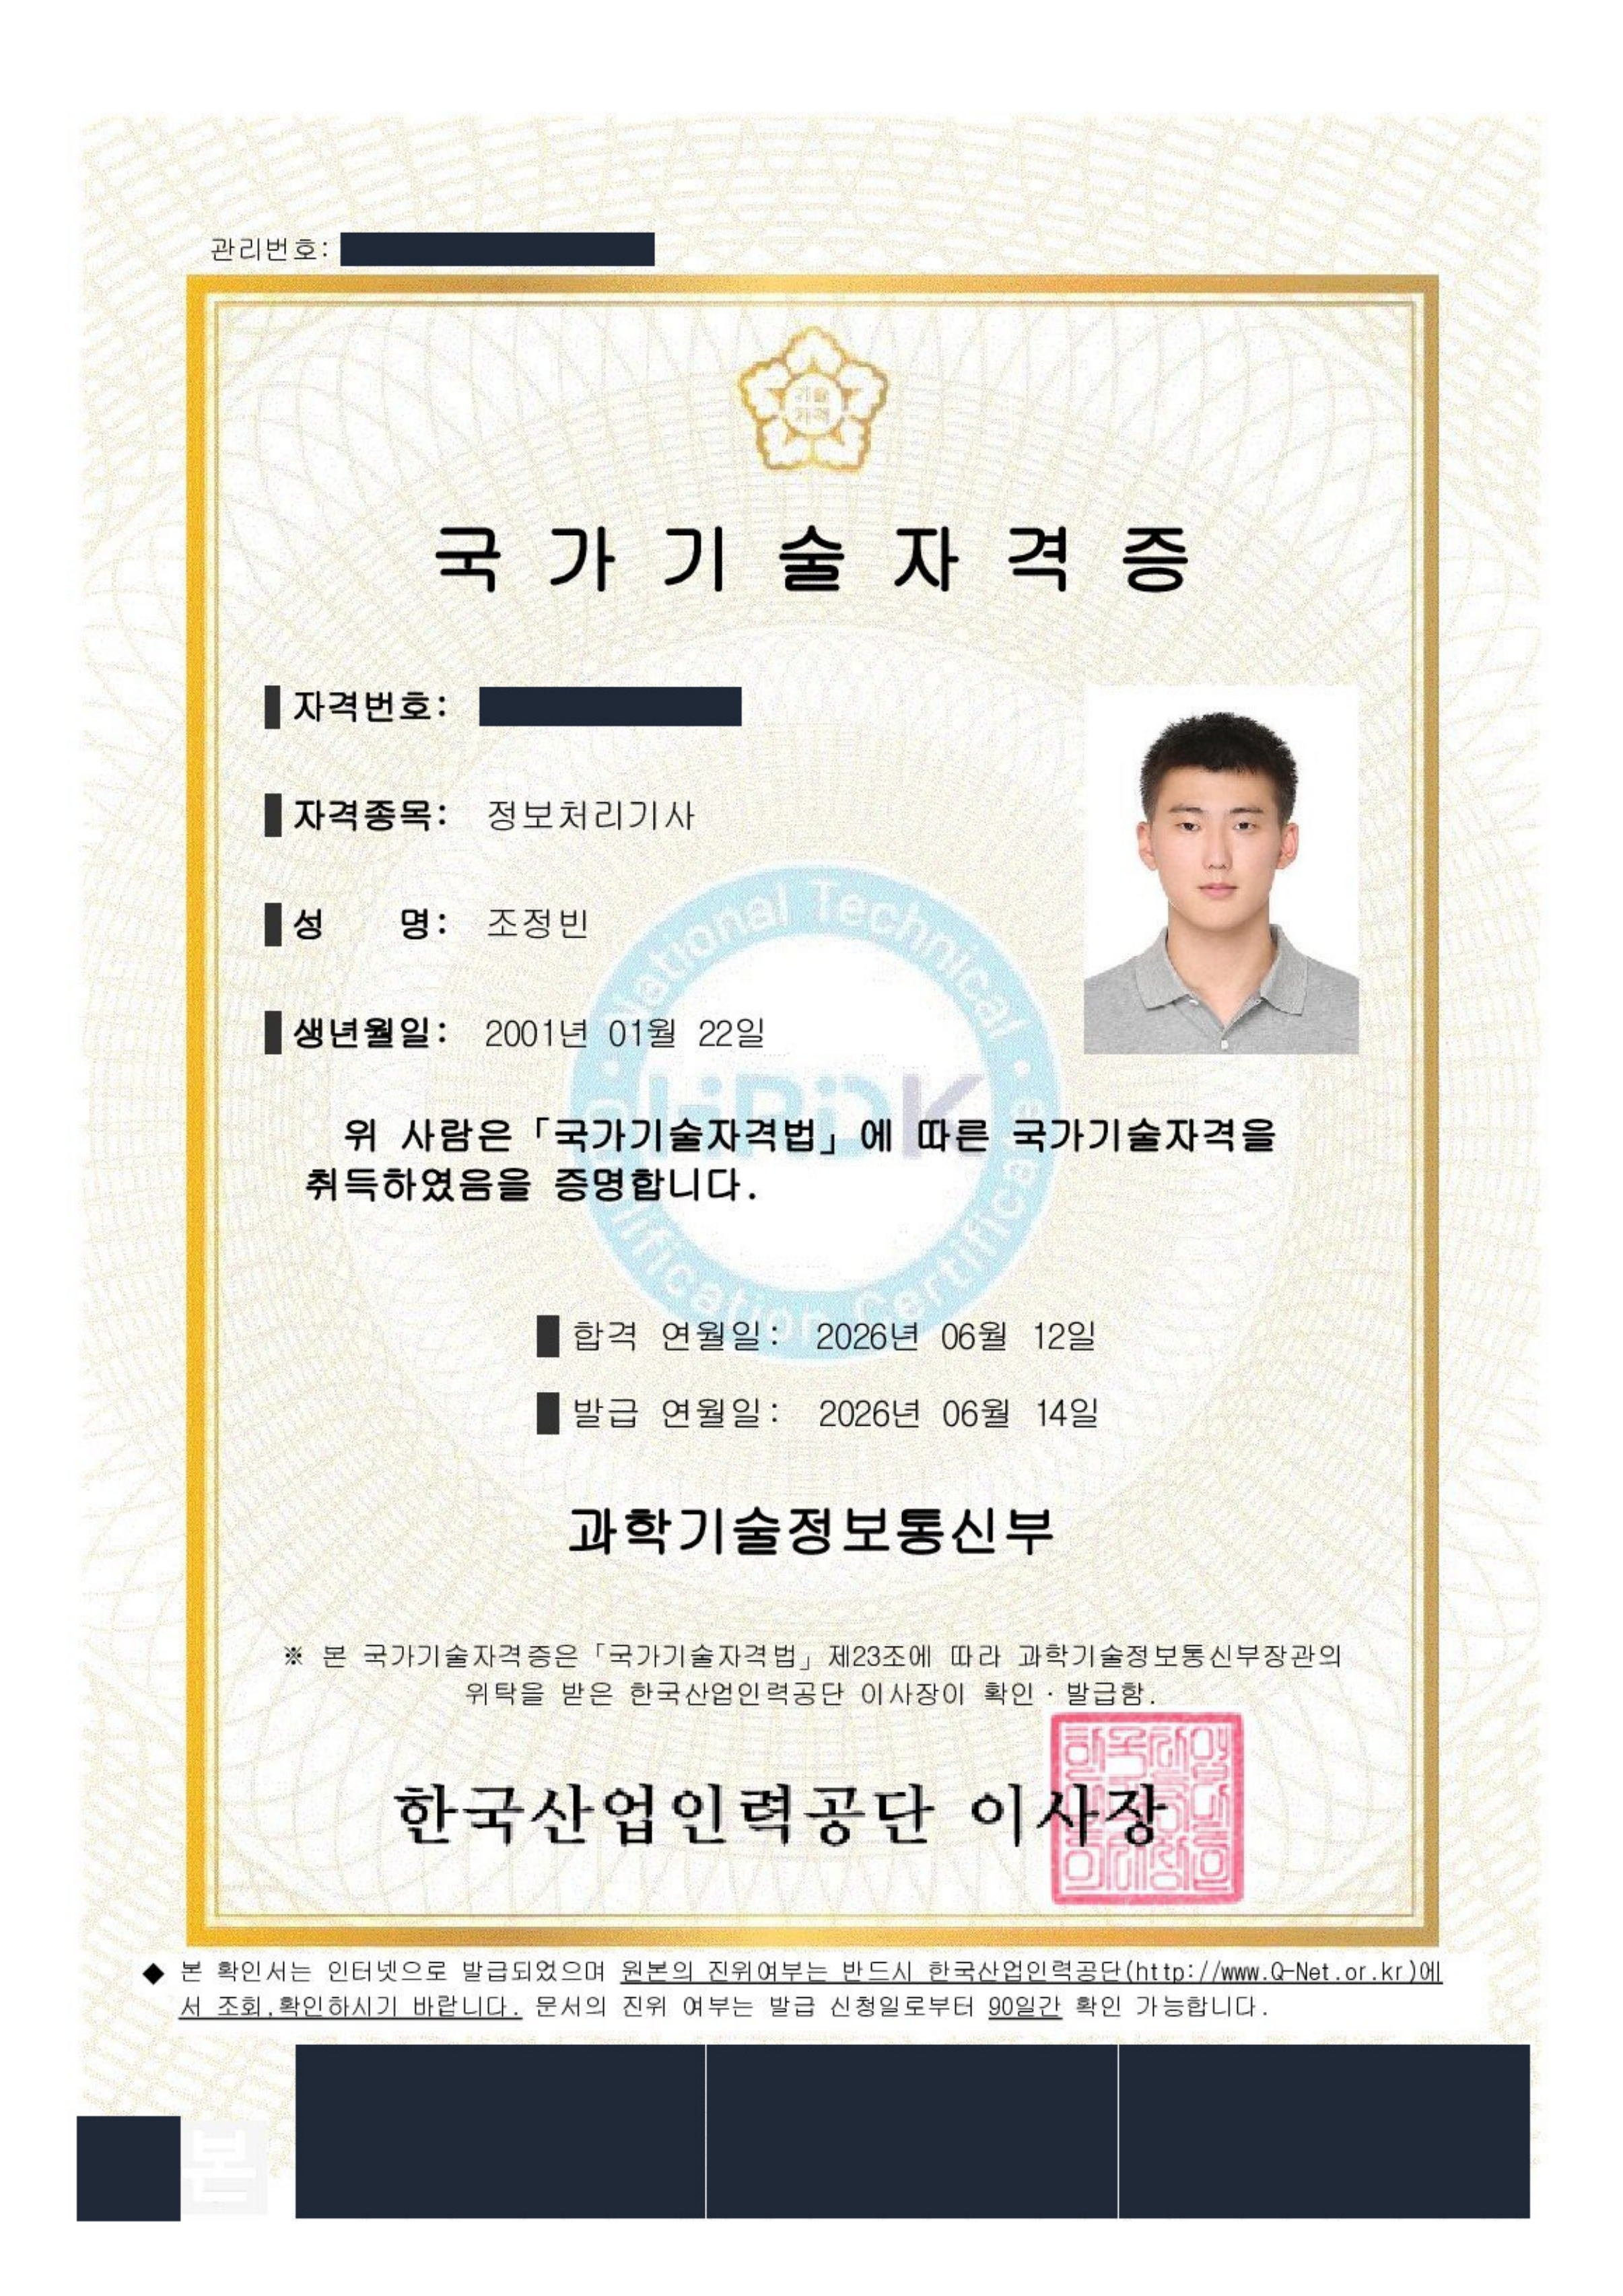
  • 정보처리기사 국가기술자격
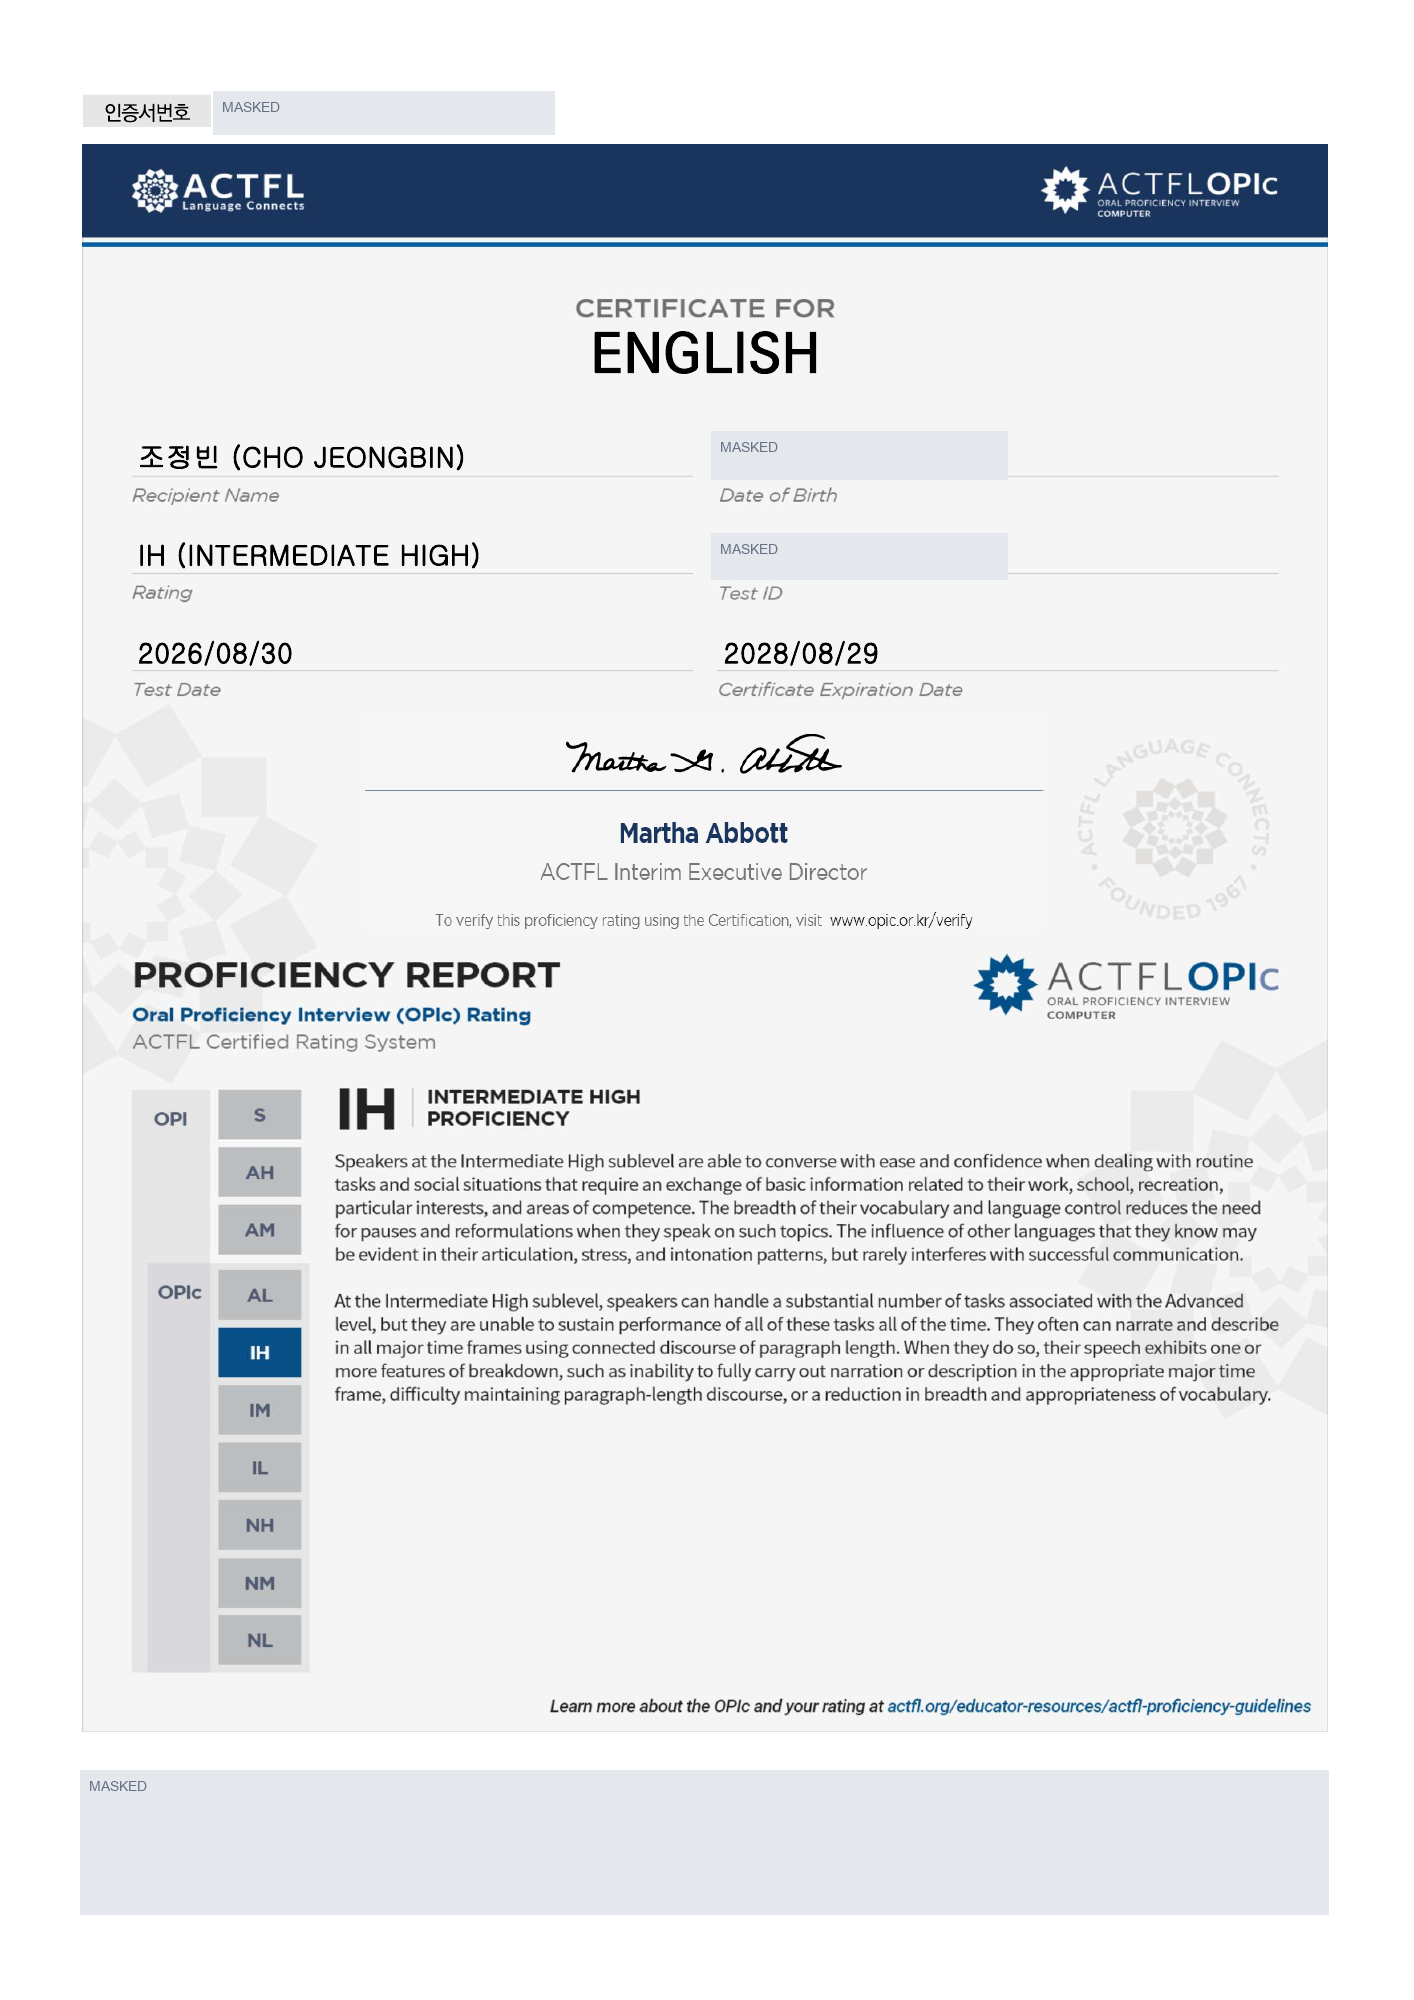
  • OPIc IH 영어 · Intermediate High

수상

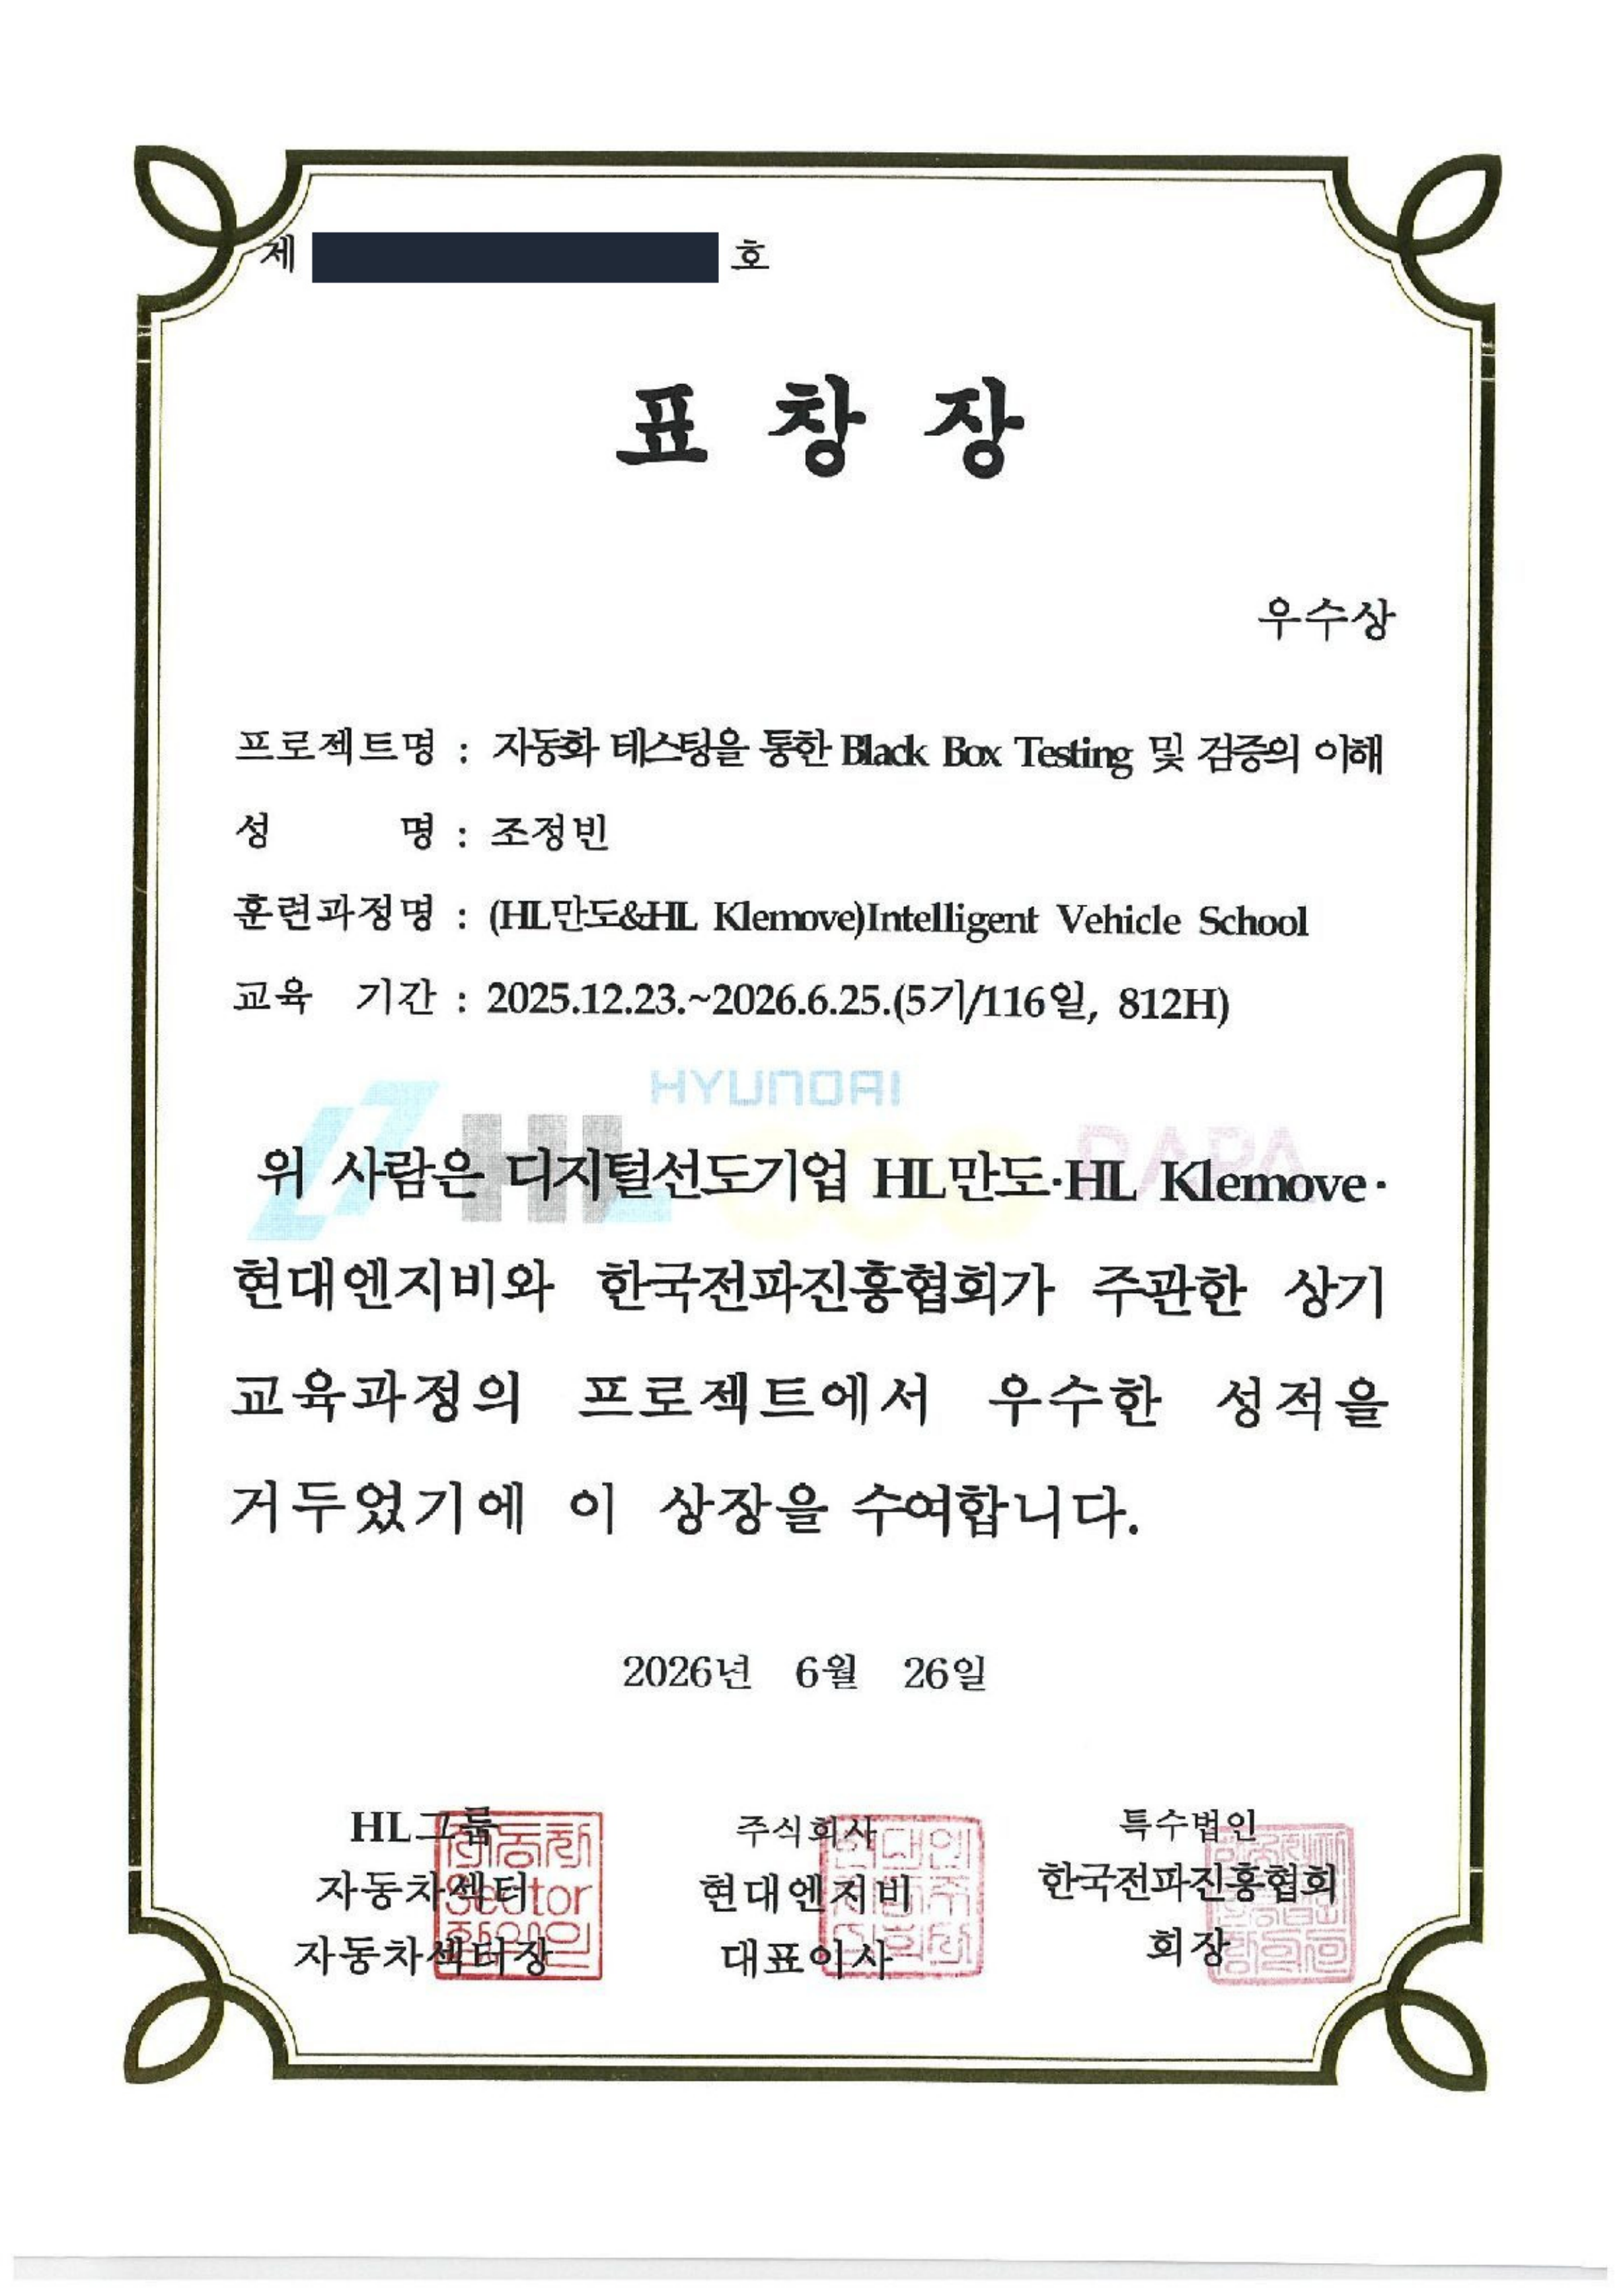
  • Black Box Testing 프로젝트 우수상 CANoe/CAPL 자동화 검증 및 결함 분석
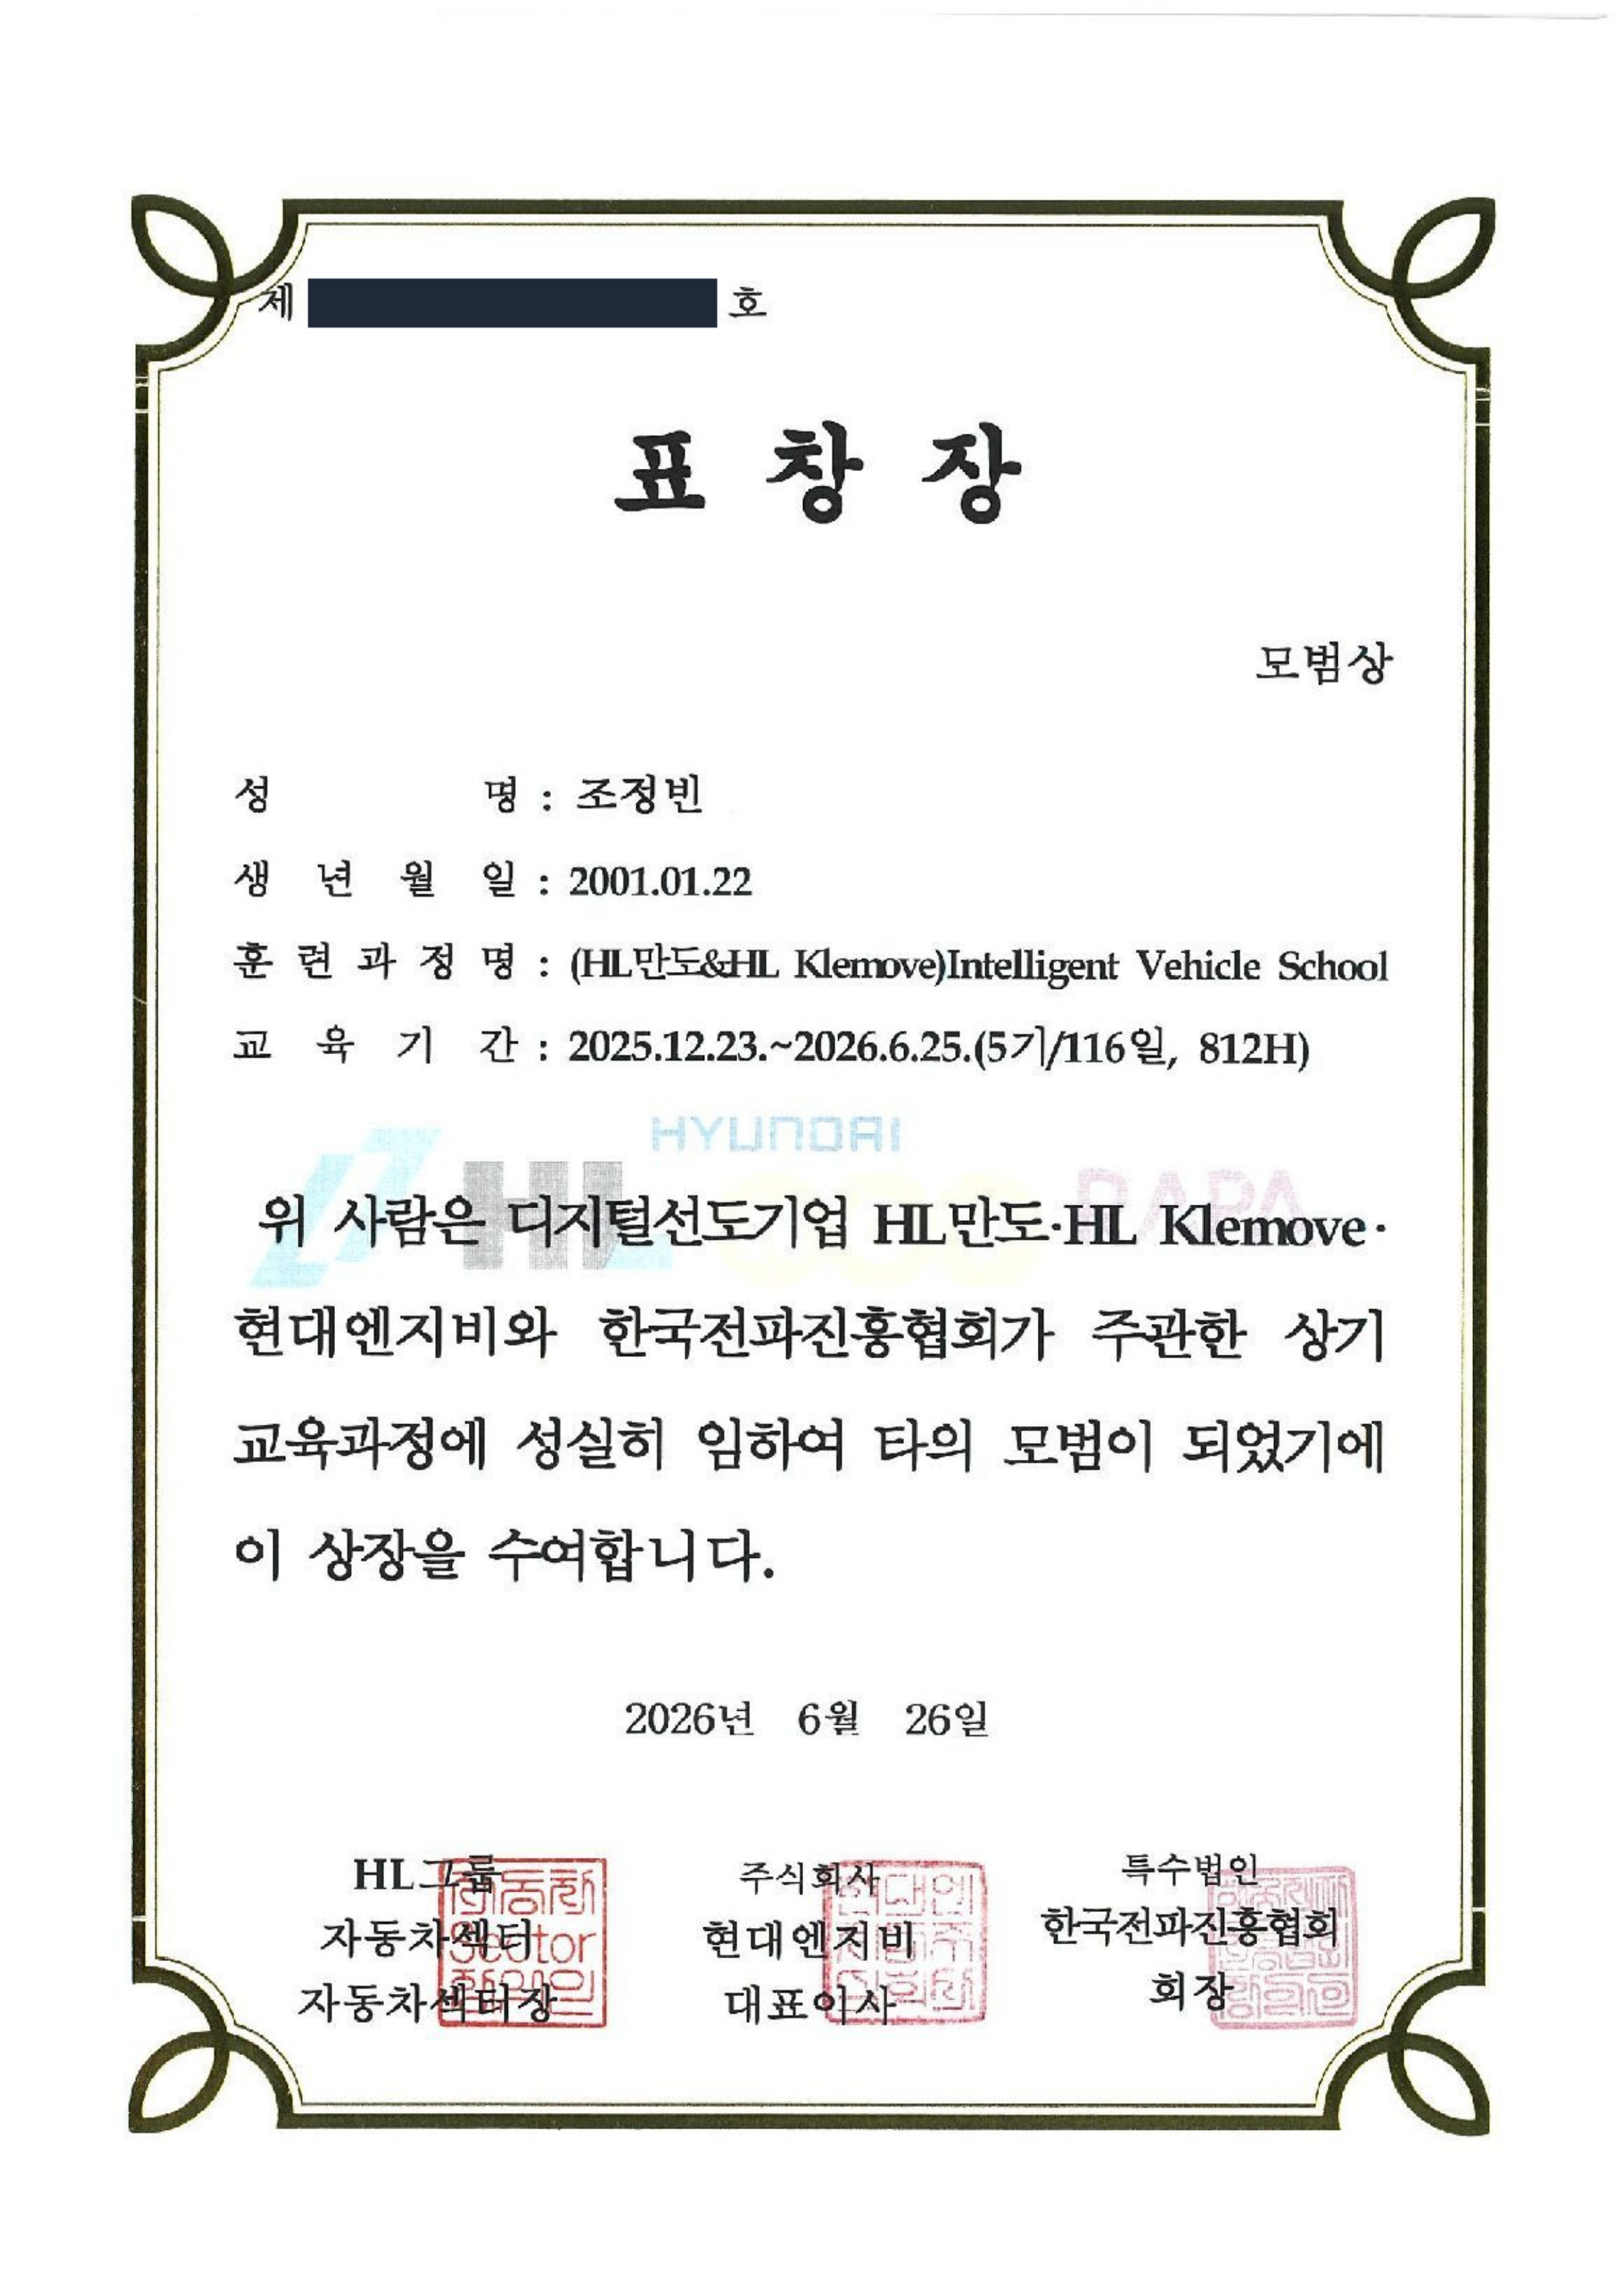
  • IVS 5기 모범상 · 부반장 교육 운영 지원과 책임감 있는 참여

증빙 자료

개인정보 보호를 위해 식별번호와 검증 코드를 마스킹했습니다.

차량 SW 검증과 원인 분석을 연결하겠습니다.

구현 결과를 테스트 가능한 기준으로 구조화하고, 재현 가능한 증거로 설명하는 엔지니어를 지향합니다.

연락 cho.jeongbin55@gmail.com

GitHub Profile